
先明确“五轴”控制什么
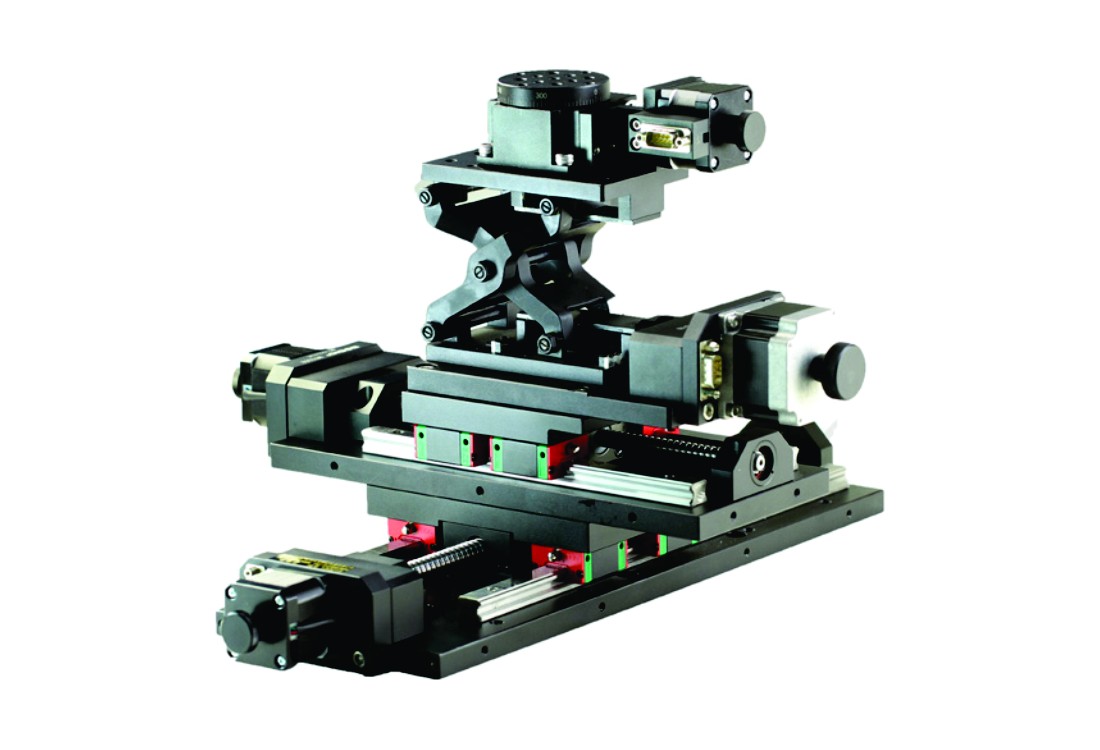
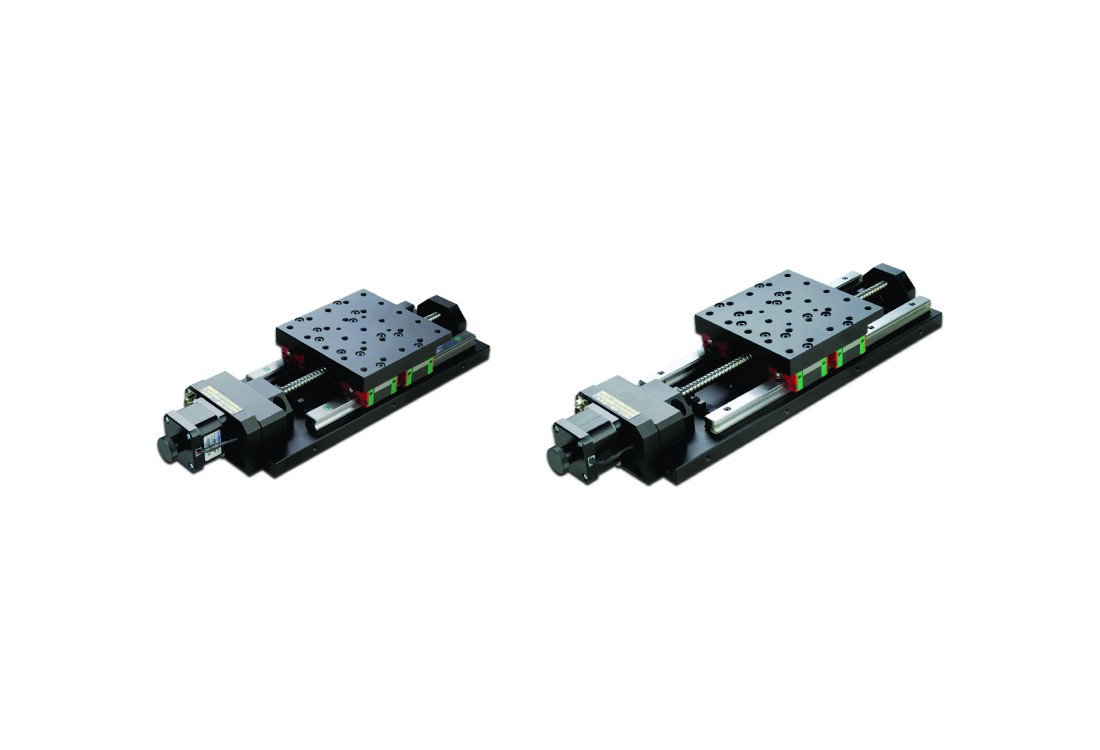
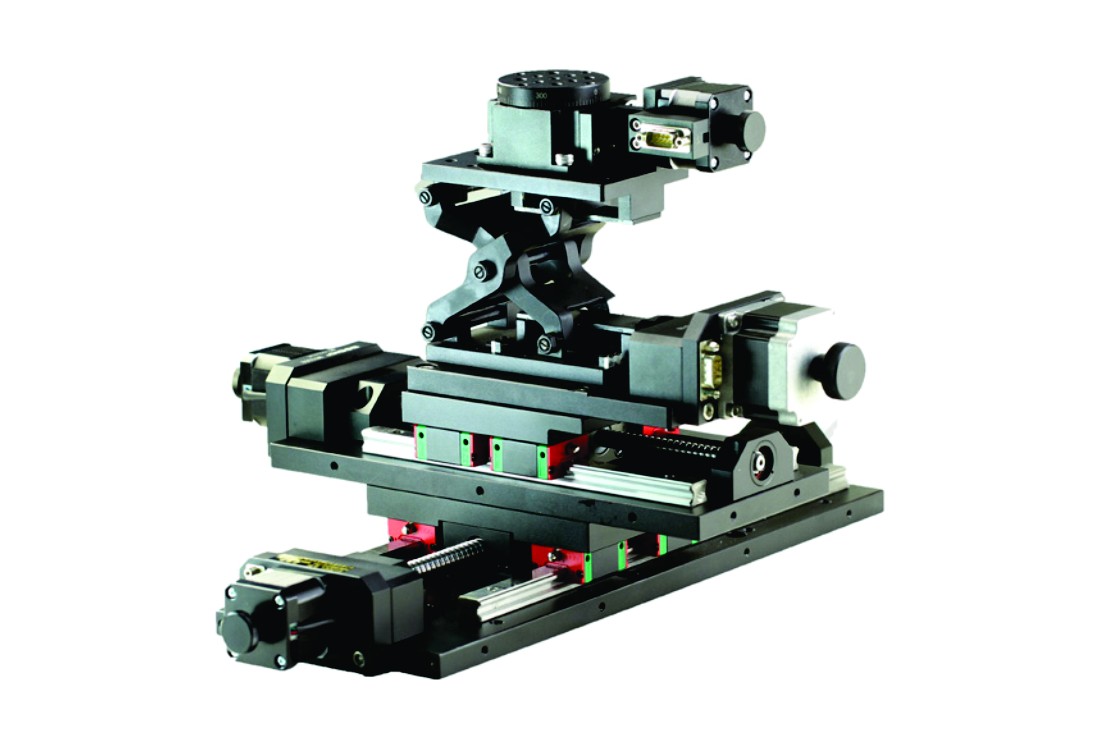
这套平台采用X1、X2、Y、Z、R五个驱动轴,两个X轴同步带动同一龙门,Y横向移动、Z升降、R调整末端角度。因此,“五轴”描述的是驱动结构,不能直接理解为五个独立空间自由度或五轴加工中心。方案结构可查看五轴精密喷胶解决方案。
按工件和胶路确定有效行程
先给出工件尺寸、夹具占用、进出料空间、胶阀长度以及针头到工件的距离。资料列X轴各370mm、Y轴370mm、Z轴100mm,这是选型参考;真正能用的工艺空间还受限位、工具姿态和避障影响。型号中的400等数字不能替代已确认的有效行程。
重复定位精度能代表胶线精度吗?
不能。资料对直线轴标称±5μm、R轴标称0.02°,但未附测量条件。胶线还受到胶阀延迟、供胶稳定性、胶材黏度、针头间隙、运动轨迹误差和工件定位影响。应分别验收运动重复定位、完整轨迹和实际胶线尺寸,记录负载、速度、温度及测量方法。
控制器和胶阀需要怎样配套?
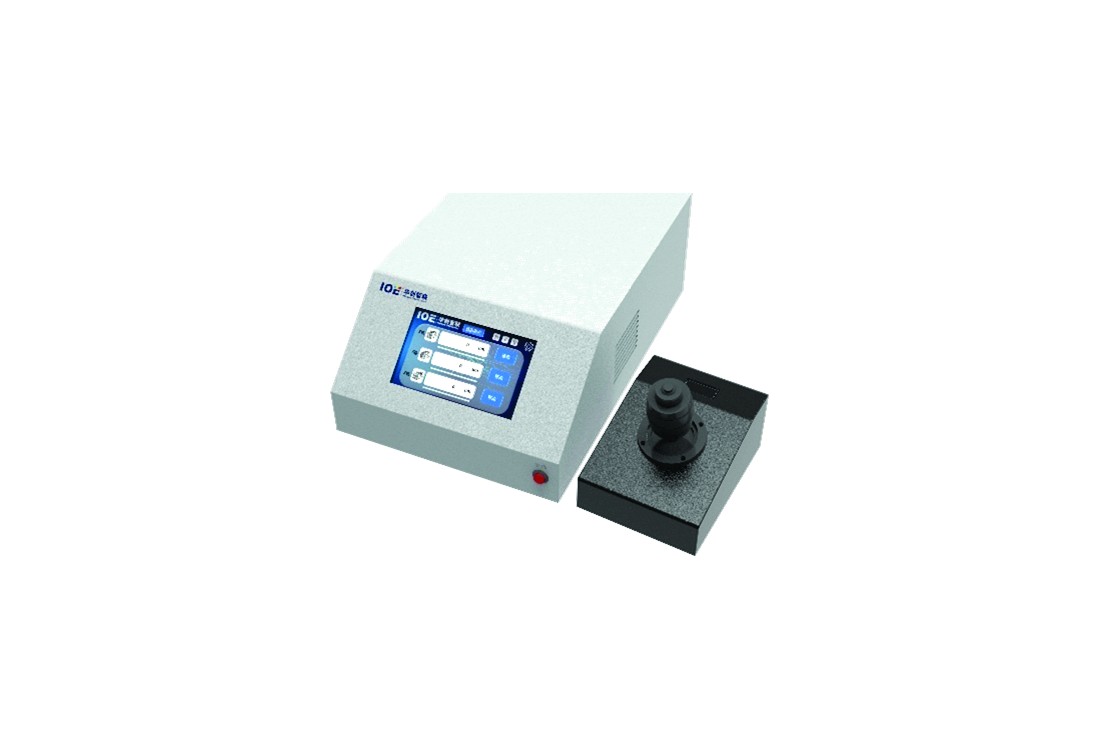
运动部分使用EtherCAT及可视化上位机,支持单轴点动、点位记录、序列执行、直线插补和绝对/相对坐标。胶阀、供胶单元、视觉及测高是否包含在报价内,应逐项列清。触发接口需确认电平、时序和响应延迟,并通过试样调整起止位置。
推荐的调试顺序
先检查回零方向、限位、双X同步和机械干涉;建立工件坐标系后,不出胶低速运行点位与轨迹。再进行单点、直线和转角出胶试验,调节移动速度、加减速、S曲线以及开关胶提前量。最后执行完整工件和连续循环,检查转角堆胶、起止缺胶和热漂移。
旋转与Z轴安全有哪些条件?
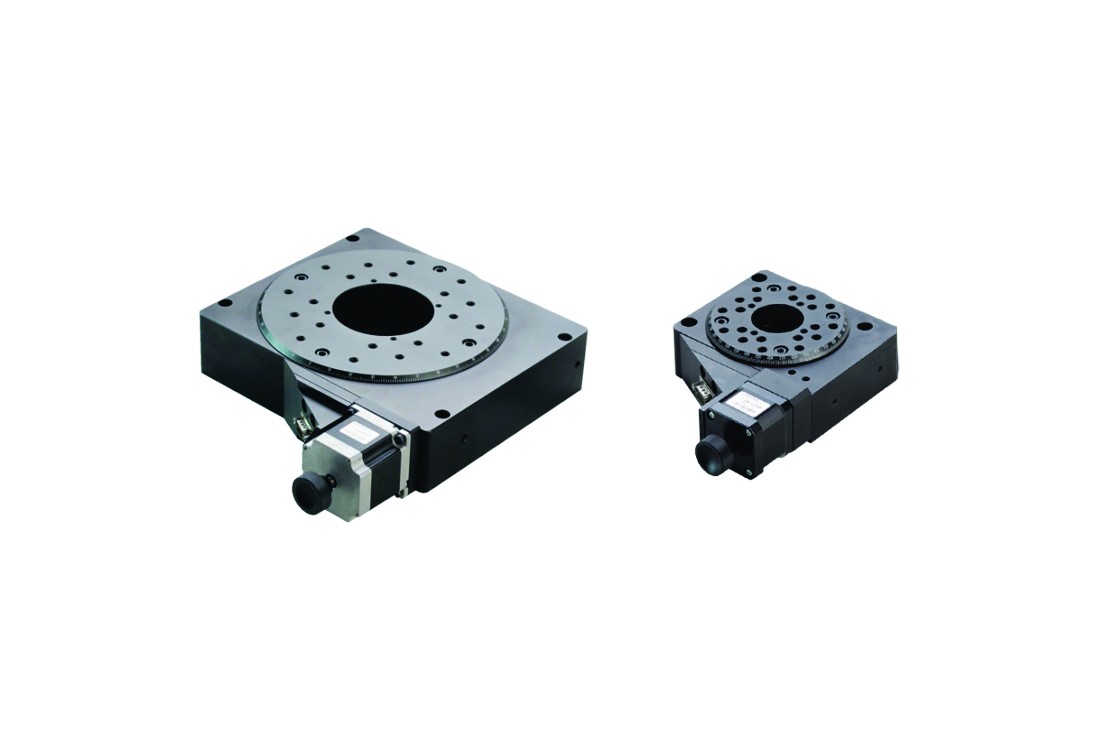
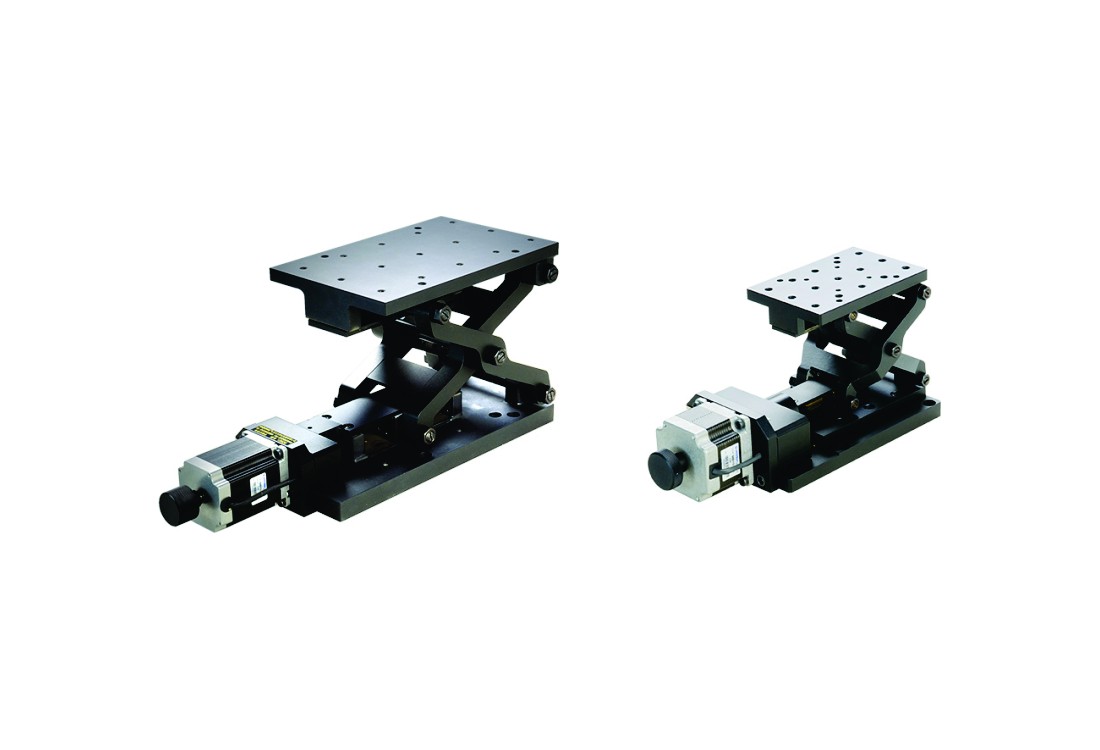
R轴可旋转的范围要与电缆、气管和工具布置一起确定,中空结构并不自动实现无限旋转不缠绕。Z轴抱闸需要结合负载、机械固定和断电恢复流程验证。急停、限位和抱闸不是未经验证的绝对防坠承诺。原稿中的Z轴最高速度存在待核对项,不作为对外验收指标。
报价前提供这些资料
请提供工件与夹具图、胶材参数、目标胶线和允许偏差、节拍、轴负载、安装空间与外部接口。运动硬件见五轴精密运动控制平台,需要组合机构可参考多轴组合与定制位移台,整机协同可咨询系统集成与研发服务。