
先明确工艺目标
先记录工件长宽高、胶路形状、胶线宽高、单位点胶量、允许偏差、单件节拍及换型频次,再选择运动平台和出胶设备。消费电子、LED封装及电池密封属于可评估的应用方向,需用实际工件与胶材验证。
运动与供胶如何配合
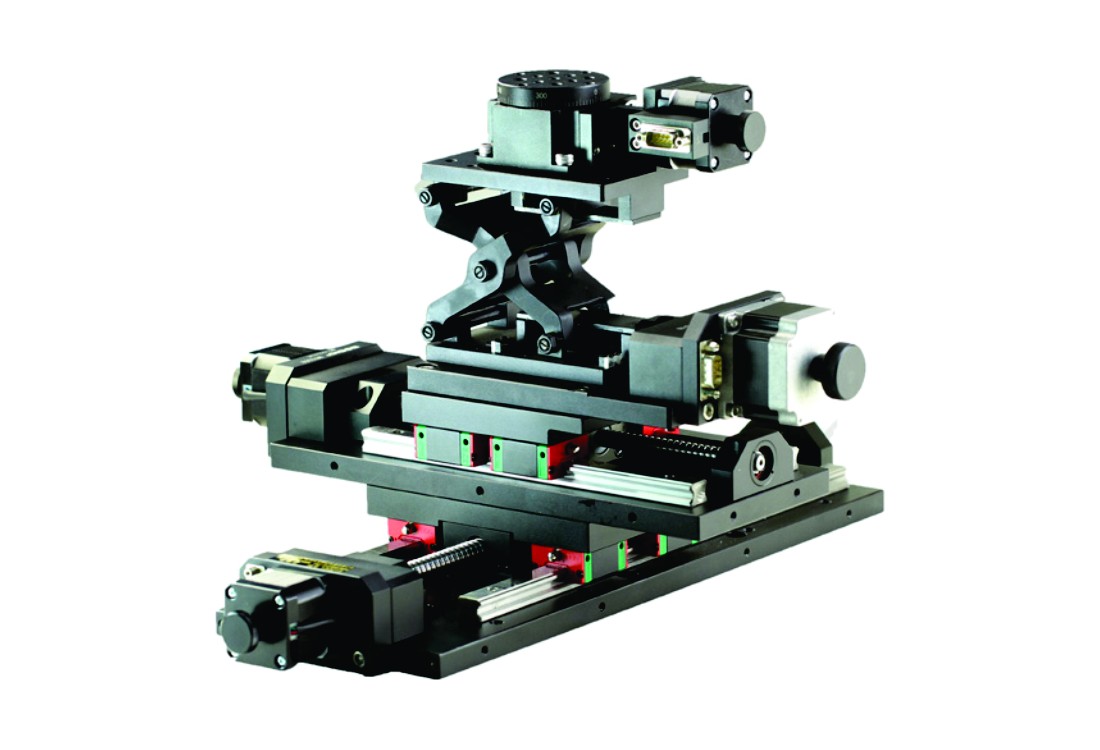
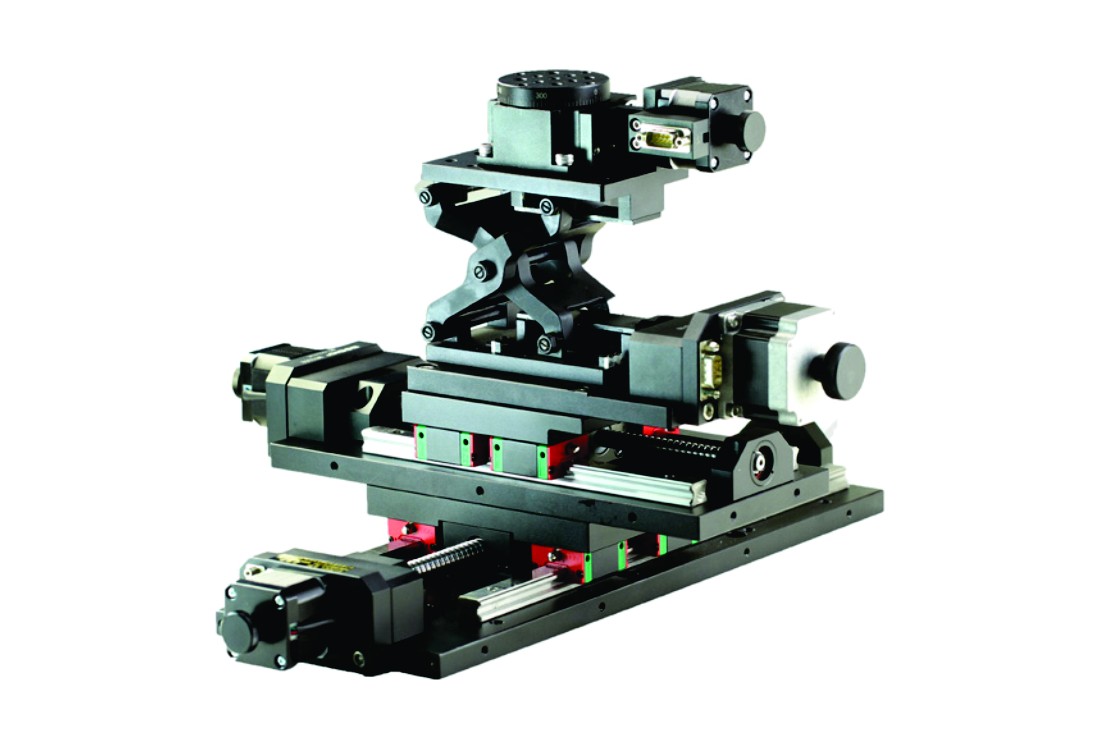
平台由X1、X2、Y、Z、R五个驱动轴组成;X1和X2同步驱动同一龙门,Y横移、Z升降,R调整末端方向。五个驱动轴不等于五个独立空间自由度。
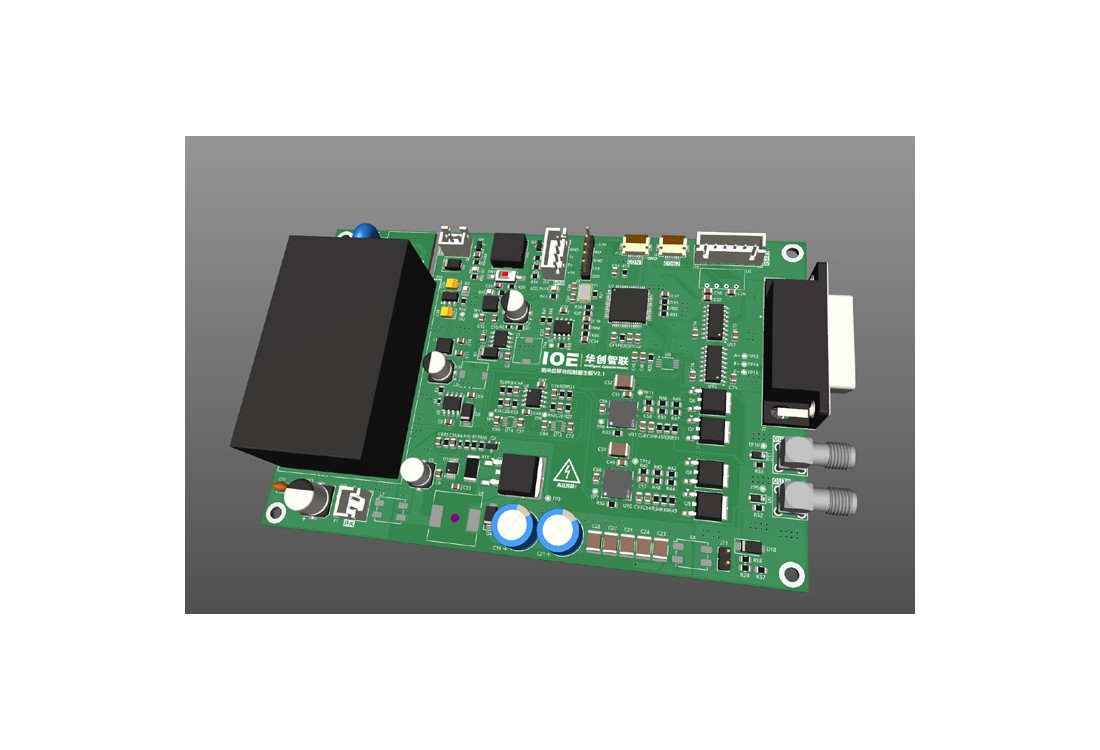
运动部分采用EtherCAT总线。胶阀、供胶压力或流量控制、视觉定位、测高及出胶触发接口需要按工艺配套,不能仅凭运动平台配置认定已包含整套供胶系统。
实施方法
先完成单轴回零、方向与限位检查,再验证双X同步。建立工件坐标系,记录点位,在不出胶状态下低速运行轨迹,确认工作空间和干涉。
随后测量胶阀开关延迟,以实际胶材调整移动速度、加减速和S曲线时间。通过单点、直线及转角试样检查起止堆胶、转角增厚和胶线连续性,最后运行完整工件。
如何验收
运动验收与涂覆验收分开记录。前者记录安装姿态、负载、速度、温度及重复定位结果;后者检查胶线尺寸、重量或体积、漏点、节拍和连续运行稳定性。断电抱闸、急停和恢复流程需在受控条件下验证。
配置参考
| 结构 | X1/X2同步龙门 + Y横移 + Z升降 + R旋转 |
|---|---|
| 行程参考 | 资料列X轴各370mm、Y轴370mm、Z轴100mm |
| 精度参考 | 直线轴标称±5μm、R轴标称0.02°;测试条件需约定 |
| 驱动与供电 | 200W伺服/轴,共5轴;AC220V主回路与DC24V控制回路 |
| 操作软件 | 单轴点动、点位记录、序列执行、直线插补、绝对/相对坐标及状态显示 |
适用条件与确认事项
- 胶阀、胶材、供胶单元、视觉和工装的供货范围应逐项确定。
- R轴旋转范围须结合线缆与气管布置确认;中空结构不等于可无限旋转。
- 原稿中的Z轴最高速度存在待核对项,不能作为选型或验收依据。
进一步选型:阅读相关技术指南 ↗