
行程和精度先分开
先定义总行程、单次步进、可接受的重复定位误差与停稳时间。毫米级粗调、微米级微动和纳米级指令分辨率是不同指标,不应仅凭“纳米”名称选型。
选择开环还是闭环
关注实际位置可重复性时,需要核对光栅反馈、控制算法、安装环境和负载。扫描时同时关注运动连续性、采样同步、迟滞、漂移及振动,不能只看静态步进值。
系统配置流程
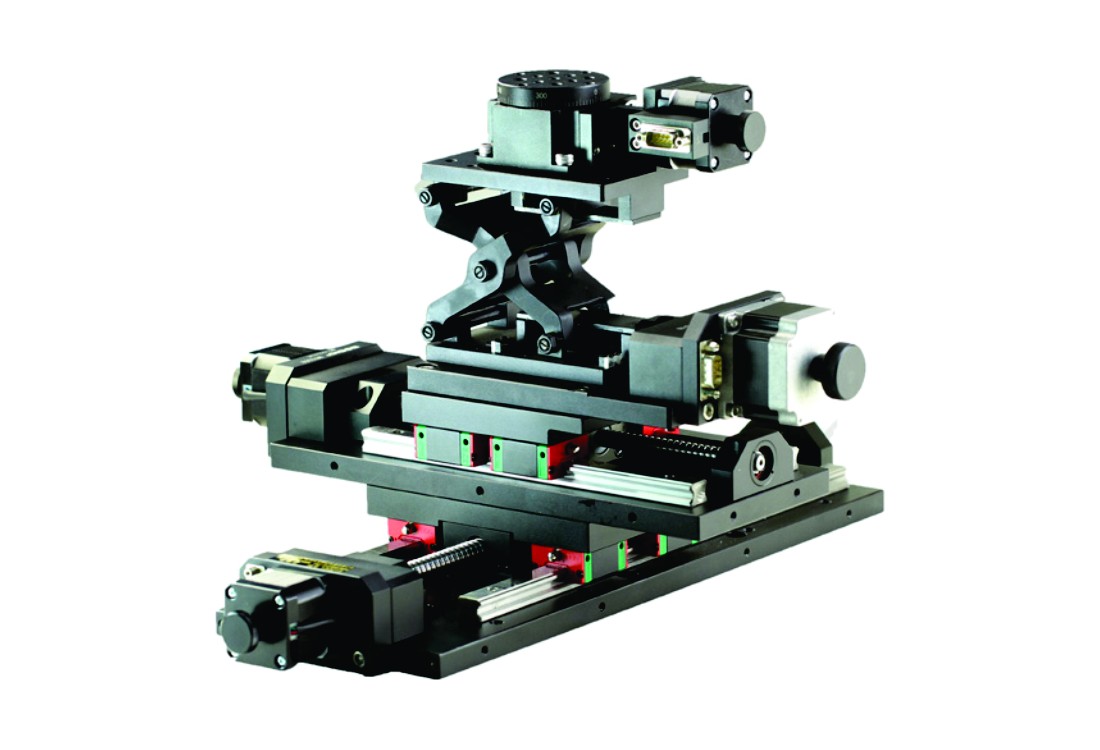
按自由度选择线性、双轴、Z轴、三轴探针或微动台,再核对驱动电压、电缆、传感器和控制器协议。需要真空或无磁环境时,应选对应材料、润滑与线缆版本。
验收与使用
在约定的温度稳定时间和实际负载下,记录重复定位、扫描轨迹与长时间漂移。明确粗细调切换方法、限位策略和异常恢复方式。
配置参考
| 运动类型 | LPDS线性、XYPDS双轴、ZPDS升降、SXDS探针、MDS微动 |
|---|---|
| 驱动与反馈 | PZT压电,按型号选配位置反馈及开环/闭环 |
| 接口 | 压电控制器的RS485、LAN等接口按配置确认 |
| 驱动匹配 | 运动部件最大电压与控制器输出上限必须匹配 |
适用条件与确认事项
- 50nm重复定位指标仅对应资料中的特定微动台,不能推广至全系列。
- 部件标注80V时,不能直接施加控制器150V满量程输出。
- 总手册和系列指南的行程或负载冲突项应以确认后的规格书为准。
进一步选型:阅读相关技术指南 ↗
相关产品
完整产品目录 ↗纳米压电位移台
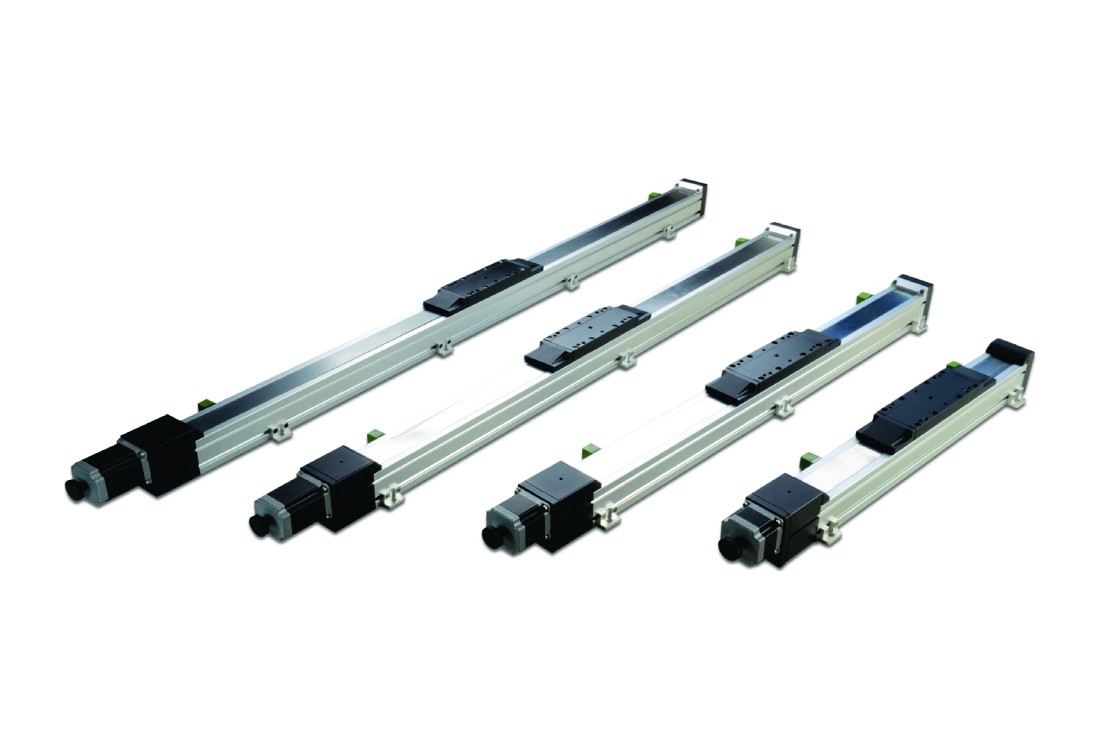
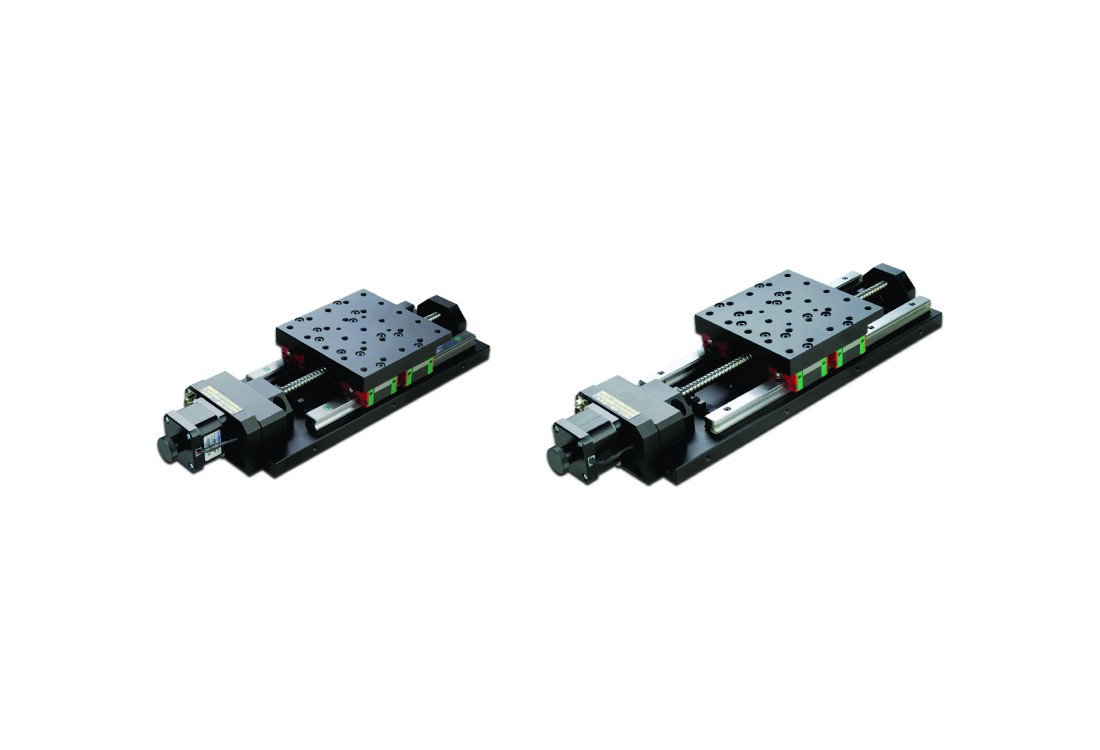
LPDS 线性压电位移台
行程覆盖±10至±30 mm,常规重复定位精度±150 nm,可提供高精度和真空配置。
了解详情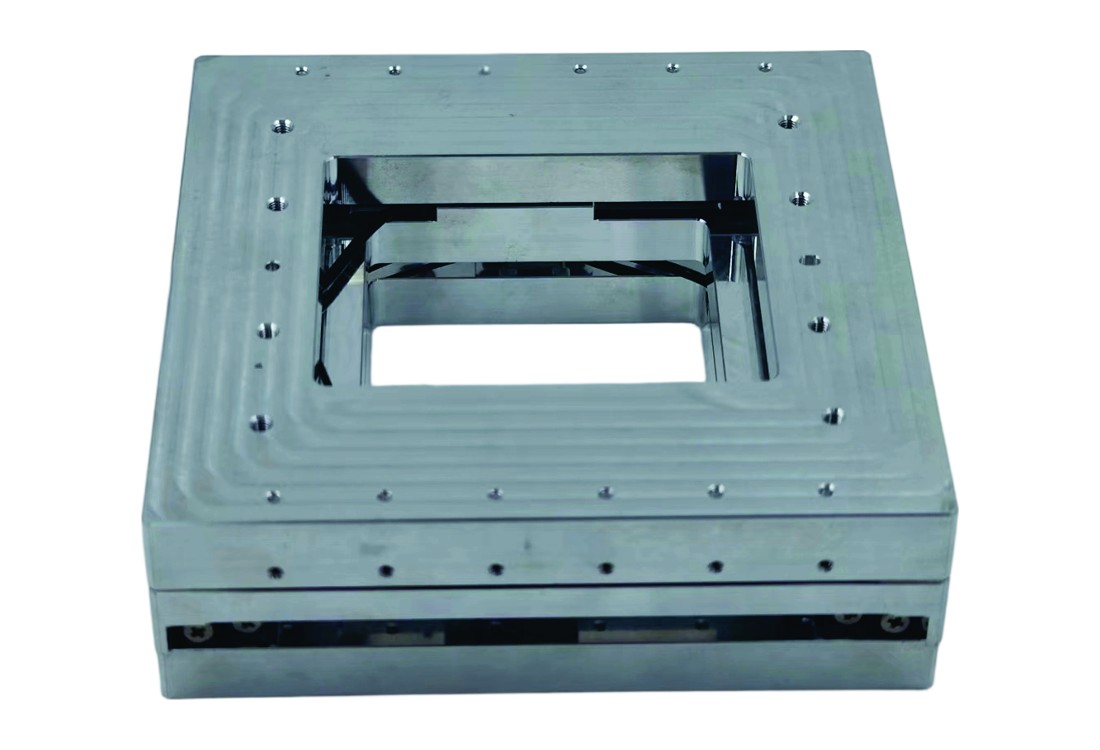
纳米压电位移台
XYPDS 双轴压电位移台
支持XY平面精密运动,三种标准型号行程为每轴±17/±50/±60 mm。
了解详情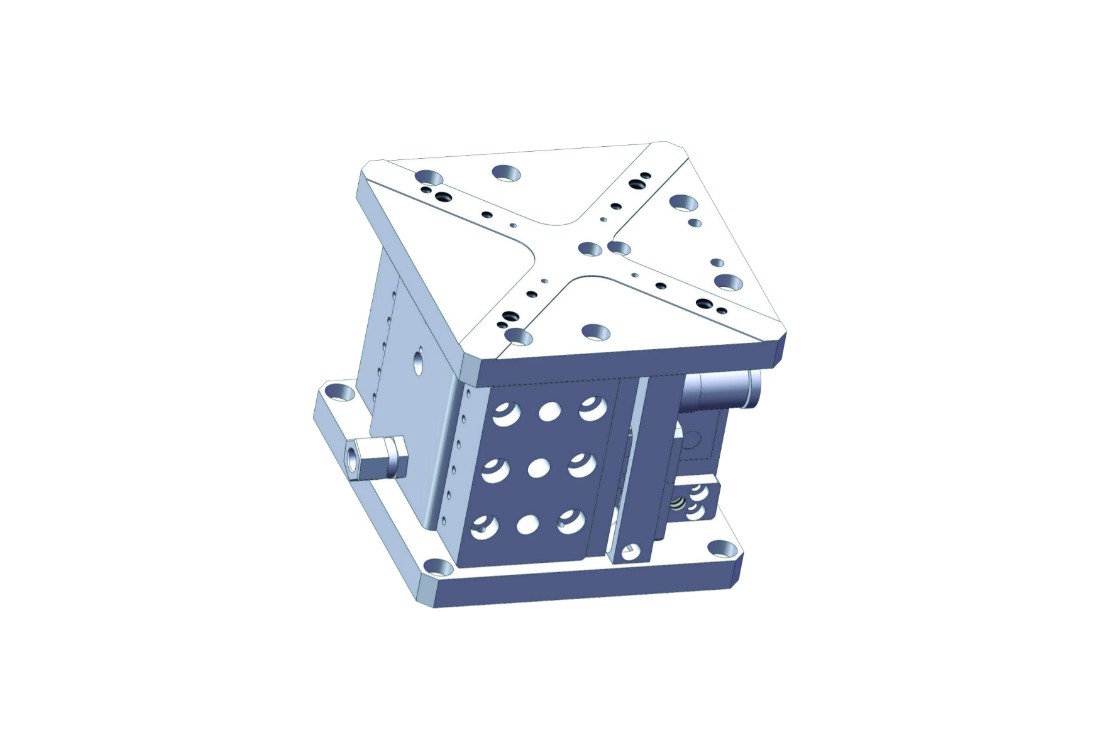
纳米压电位移台
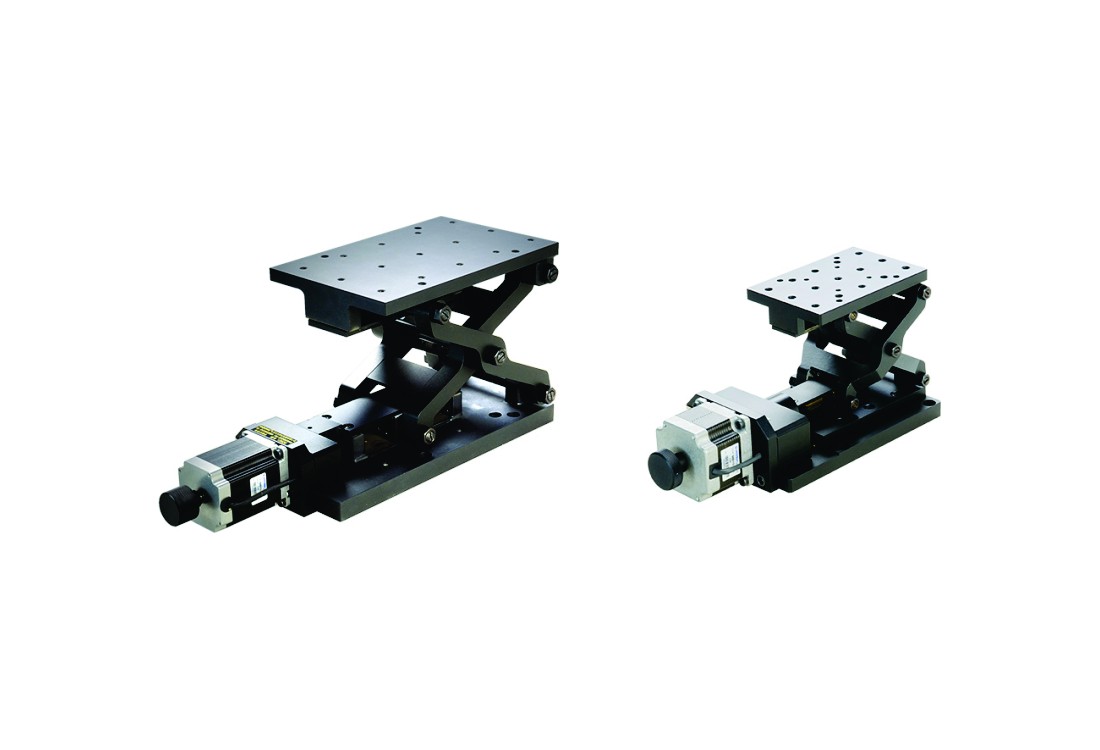
ZPDS Z轴升降台
行程±5 mm,重复定位精度±500 nm,适用于小型样品与部件的垂向定位。
了解详情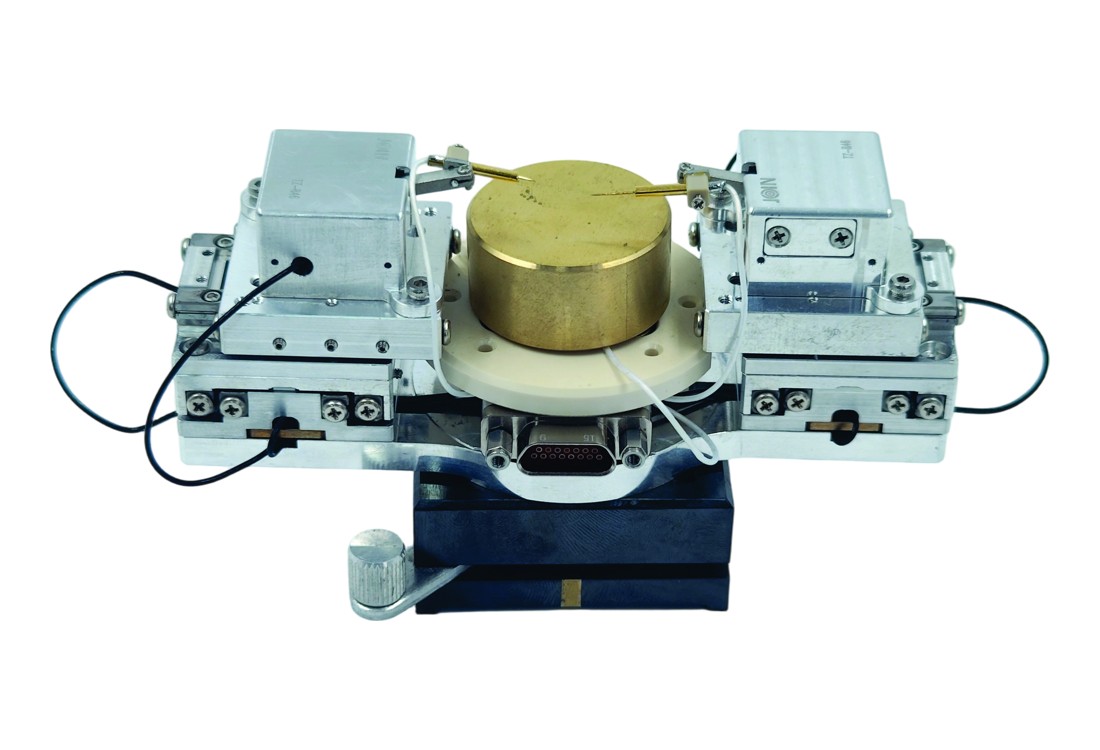
纳米压电位移台
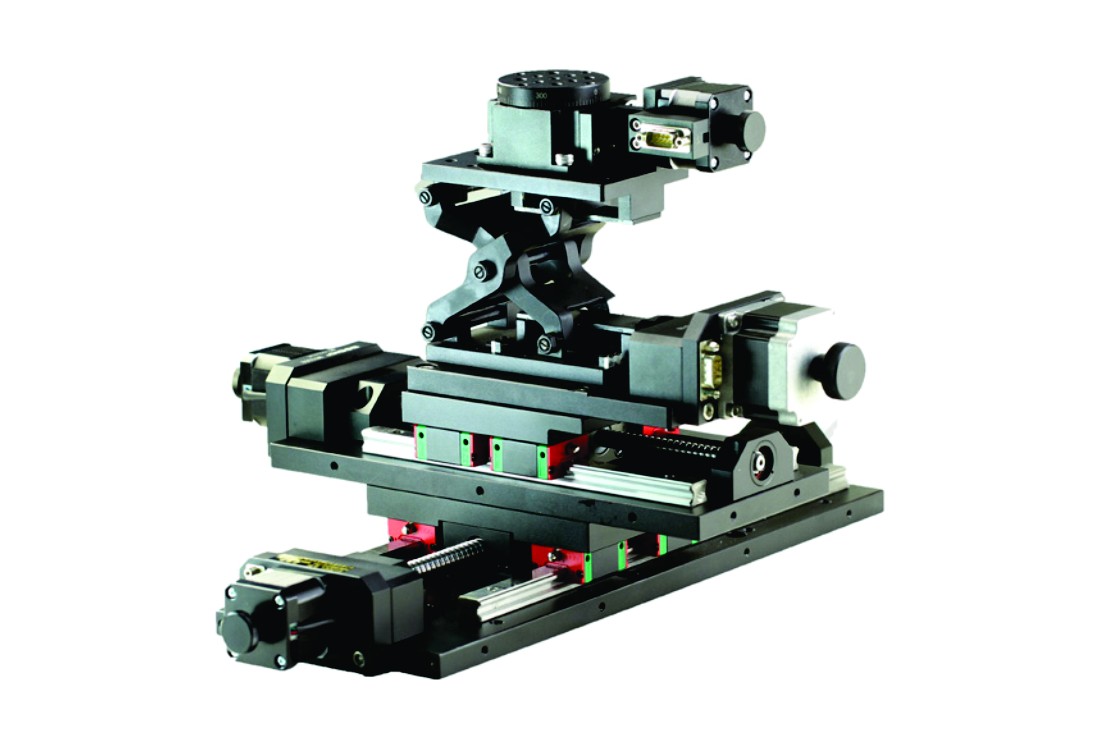
SXDS 三轴探针台
集成XYZ三轴压电运动,支持探针测试和微观定位,可配置光栅位置反馈。
了解详情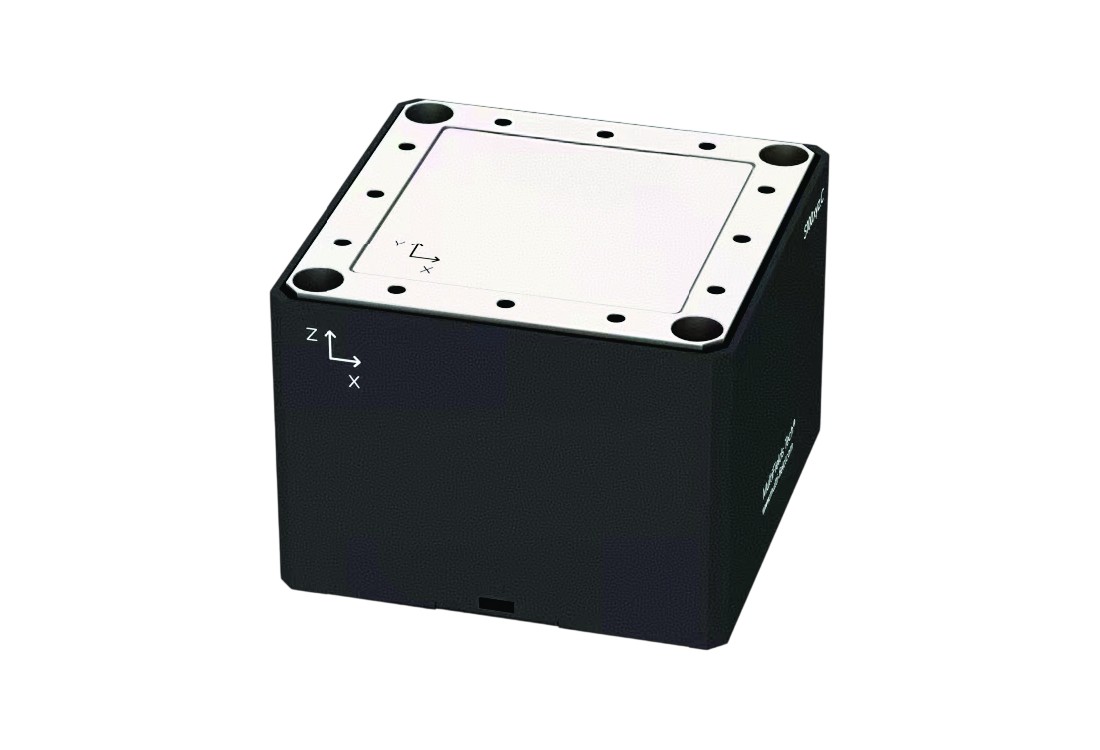
纳米压电位移台
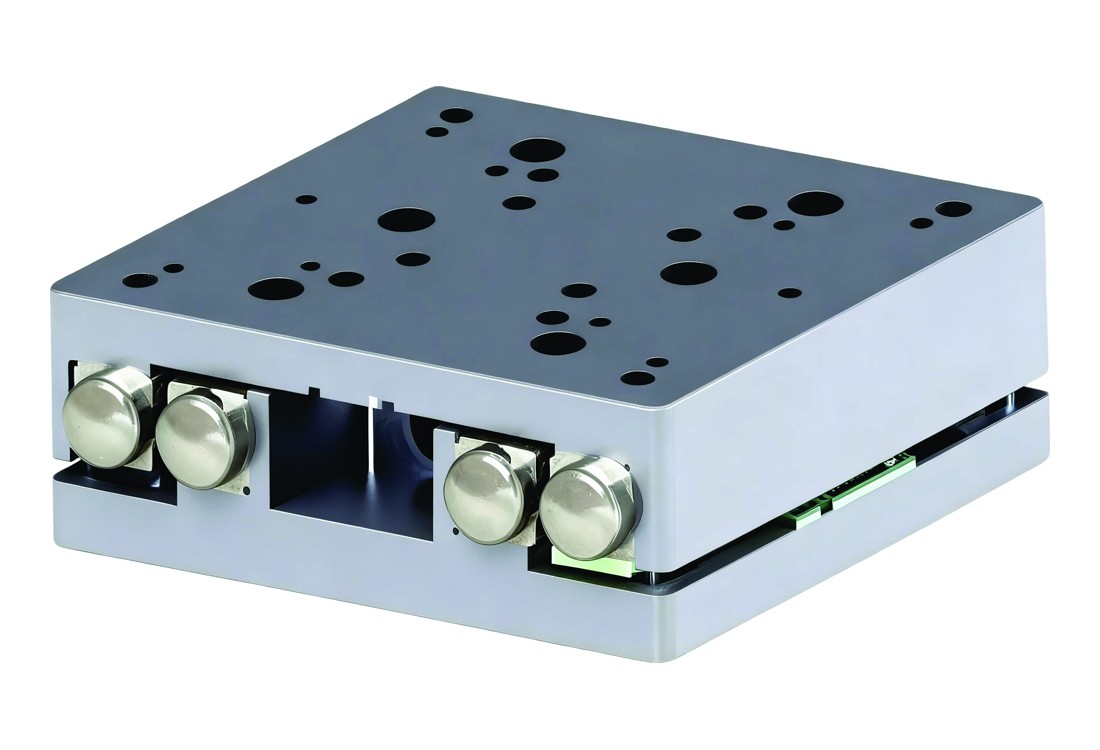
MDS 压电微动台
行程100 μm,重复定位精度50 nm,适配精密微调与小型样品定位。
了解详情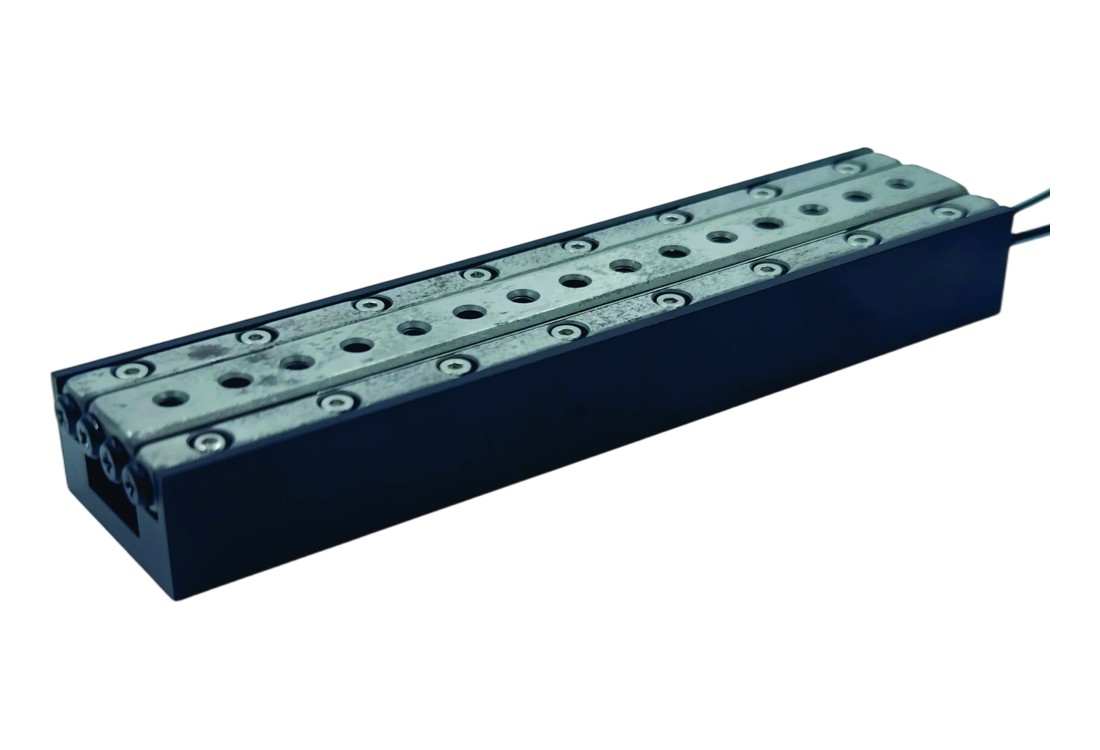
纳米压电位移台
LSPDS 长行程压电位移台
结合粗调与细调模式,提供较长行程的压电运动及纳米级微调能力。
了解详情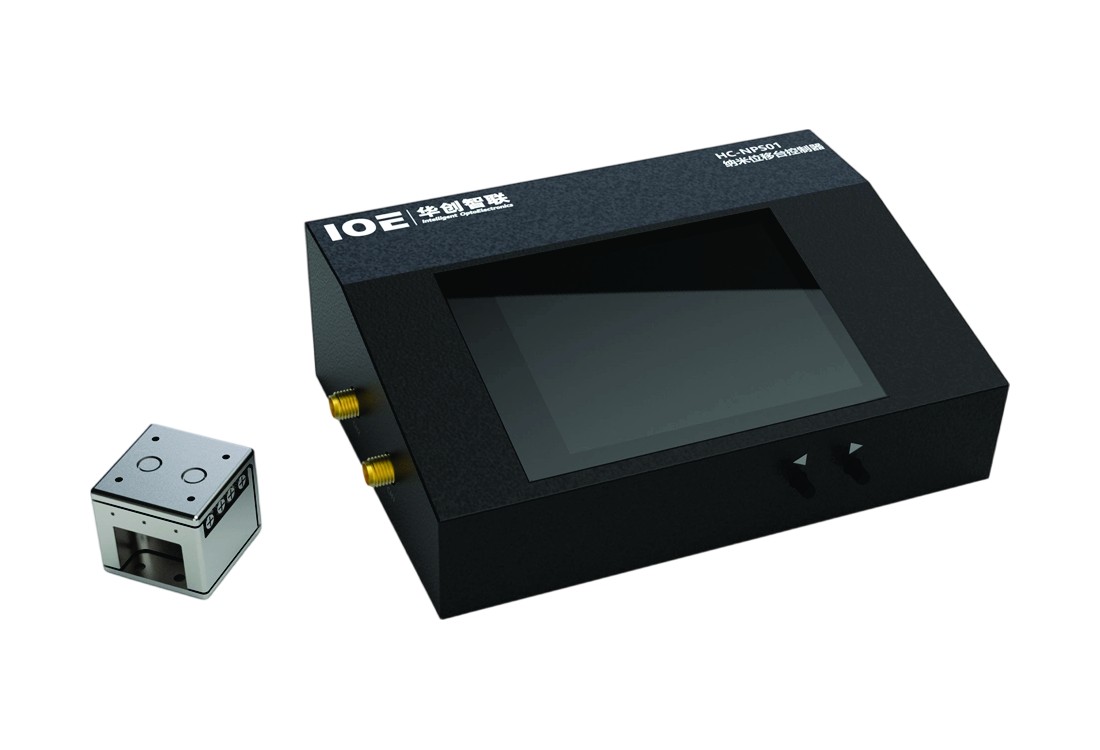
运动控制器
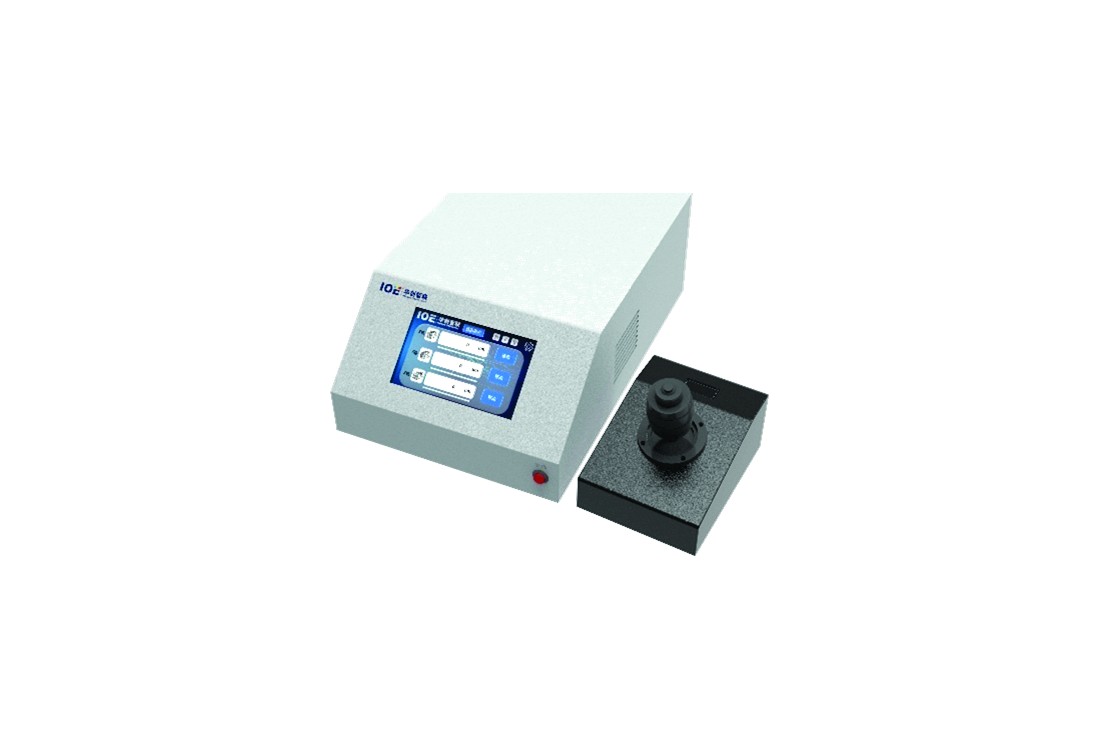
压电位移台控制器
集成压电驱动器,支持粗调与细调、光栅反馈、RS485与LAN通信。
了解详情